3年生へ
研究室の目指す方向
本研究室ではセンサ・CMOS集積回路・微細加工から始まり最近はセンサ無線、環境計測、計測器のモバイル化、ロボット制御におけるフィジカルAIアルゴリズムとコーディングの研究を展開しています。
これまで屋外環境下で低消費電力に駆動できる放射線・土壌水分センサを開発して、センサ無線技術と組み合わせて農地や森などのモニタリングシステムを実現して、スマートフォンを計測・記録器として用いた放射線訓練器を開発して科警研、電通大などと共同研究してきました。
最近ではIoT技術による環境計測からフィジカルAIアルゴリズムと駆動コーディングへと研究テーマを移しています。Internet of things(IoT)によってさまざまなモノからマイコン、無線インフラ、データベースなどによりインターネットにつながり各種サービスが生み出されるています。これにクラウドシステムと機会学習、大規模言語モデル、AIエージェントが加わり、ハード・ソフトウェアの統合競争が始まっています。
機械学習は、データ集合からなんからの法則性をコンピュータに学ばせ、入力と出力の因果関係やデータの分類、異常値検知などを行う事ですが、この場合、データの基本となるセンサの物理、計測原理をよく理解する必要があります。様々なソフトウェアコードが生成AIサービスで製作できる時代だからこそ、まずは小さなシステムで自分の頭で考え、手を動かしコードとアルゴリズムの検証を行う事でより高度なシステムが製作できるよう、本研究室では、センサ、マイコンユニット、無線モジュールを設計ソフトや3Dプリンタ、基板加工機を用いて設計しています。このようにして、自作の電子測定システムやロボットを作り上げ評価・実証していきます。アンドロイド端末のソフトウェア開発の研究も行っており、屋外、農場、病院などでデータを計測しています。
このように技術を融合させ、複数の企業・大学と共同研究を行いつつ複数の学問の相互作用によって、次世代社会に役に立つものを作る事に関心があります。
現在遂行中の企業・他大学との共同研究
- フィジカルAIロボット(アーム、ハンド、4足)の評価、検証(2026年~)
- ダーティボムなどのテロ事件に対する訓練に用用いる小型訓点システムの開発(2024年~)
- 観光客へのローカル情報提供を行うコミュニケーションロボットの開発(2016年~2017年)
- スマートフォン型医用X線分野向け計測器の開発と用途探索(2016年~)
- 市民・行政・専門家の連携による環境監視・減災支援基盤の構築と社会実装(2016年~)
- 小型・低価格放射線量モニタリングネットワークシステム(2012年~2015年 終了)
などになります。
松本研に所属すると何が得られるの?
- センサ・電子回路設計・ハードウェアへの知識
- クラウド・機会学習プラットフォームの理解と実装
- 無線・センサネットワーク
- LLMを用いたAIエージェント開発(Dify,Pythonなど)
- ロボット駆動ソフトウェア(ROS2)
- プレゼン力・社会洞察力・一般常識
学術と技能向上を追求する研究環境で過ごして取得可能な知識・技能は
になります。
配属後と卒業・修了後は?
- フィジカルAI
- PM2.5センサの校正
- 次世代IoT無線/li>
- においセンサ
- 屋外測定技術
- 次世代マイコン
研究室の配属後の研究内容は
などになりますが、どのテーマを行うかは本人の希望・適性などで柔軟に決めています。
卒業後は、自動車,インフラ系メーカ、電機,電子メーカへの就職が多いですが、総研,銀行、IT企業などにも多く就職しています。研究例は年報を参考にして下さい。以前は微細加工、集積回路研究なども行っており、幅広い知識を持った先輩達が社会で活躍しています。
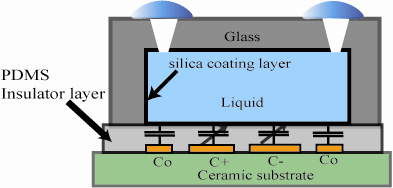
液体式傾斜センサと低電圧CMOS集積回路
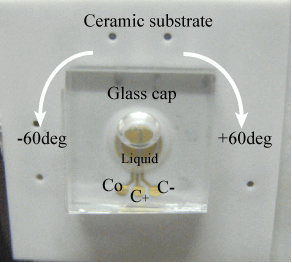
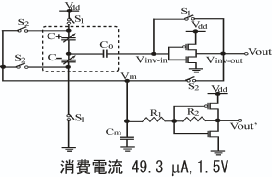
電解液を用いた片面電極式の容量型傾斜センサと1.3Vで動作可能な容量検出回路を開発しています。
基板上に半円形の二つの検出電極とその周りのリング型共通電極を形成し、大きさ数mm、高さ1mm程度のキャップを接合して容器内に炭酸プロピレンを注入して傾斜センサを試作しました。
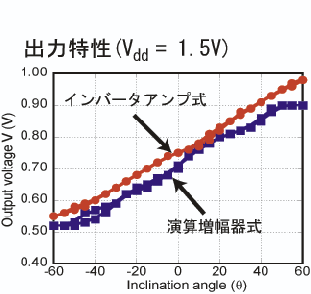
従来のアナログ回路に不可欠な演算増幅器をインバータアンプに置き換える事で1.5V以下の低電圧で動作する新回路方式を考案して専用集積回路として実現してセンサと組み合わせて動作を確認しました。
微細三次元構造形成用リソグラフィ技術の研究
新しい微細三次元構造形成技術として、グレイスケールリソグラフィ、3次元構造体へのレジスト塗布の他に、紫外線発光ダイオードアレイを用いた回転露光法を用いてマイクロレンズの製作に取り組んでいます。